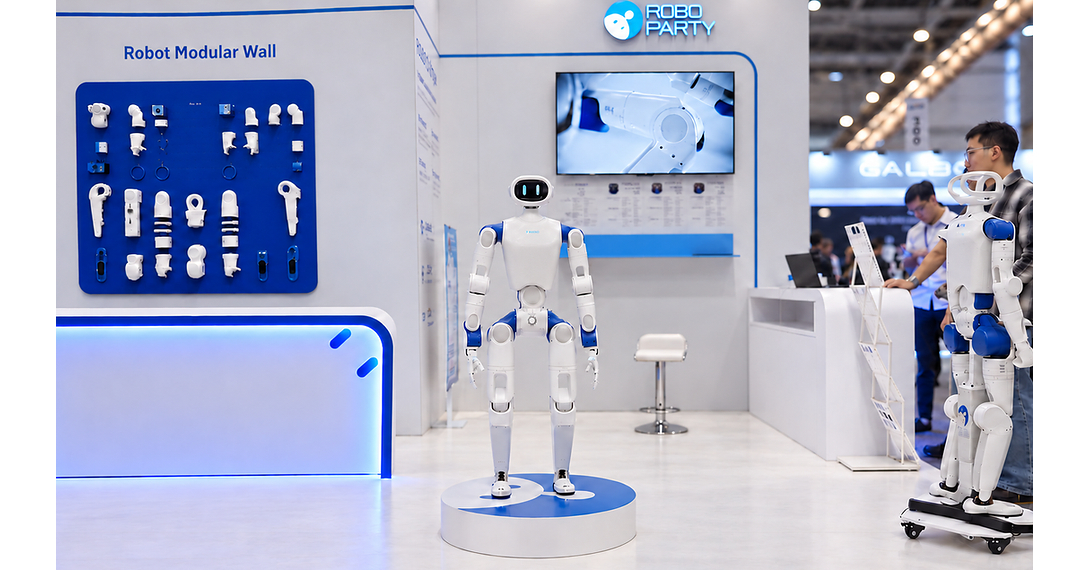


匹兹堡,10月3日,2026年 /PRNewswire/ -- RoboParty于2026年9月28日在IROS 2026上公开发布RP1(ROBOTO 01),标志着这款机器人全球首次亮相。RP1建立在RPO(ROBOTO ORIGIN)基础之上。RPO是RoboParty于2026年1月推出的全开源人形机器人项目,GitHub星标超过2,500个。RoboParty将RP1定位为全球首个高性能全栈开源双足人形机器人,面向研究人员、教育工作者、机器人开发者和具身AI团队。
在公司的IROS展台上,名为“Kick Me”的互动演示让参观者可以直接推搡和踢打机器人。RP1在这些外部扰动下迅速调整姿态并恢复平衡,用于测试其动态稳定性、身体性能和系统级鲁棒性。上述能力由PartyOS提供支持。PartyOS是RoboParty面向人形机器人研发的开放研发基础,集成了UFO——一个通过无监督强化学习发现人形运动技能的训练框架,覆盖技能切换、扰动恢复和跌倒恢复,无需依赖预定义动作轨迹。
RoboParty正在把机器人本体、执行器模块、底层控制和具身AI算法整合到一个系统中,以便持续进行联合验证。RP1的峰值关节扭矩最高可达160 N•m,采用公司自主开发的Romomo执行器模块和实时运动控制系统。
RoboParty表示,“全栈开源”不仅仅是开放机械文件。公司计划逐步开放其运动控制系统、仿真环境、SDK、训练工具以及PartyOS开发基础,使开发者能够从硬件和底层控制一直参与到模型训练和部署。
RoboParty创始人黄毅表示:“人形机器人不应该是封闭系统,只有少数团队能够构建,而其他人只能旁观。我们希望RP1成为一个开放基础,开发者可以访问、修改、训练并持续改进。”
RP1建立在RPO已验证的开源机器人本体和工作流、Romomo执行器模块以及灵巧的RP Hand之上,PartyOS则在双足行走、感知交互、全身操作和自主智能人形机器人方面持续演进。
核心团队成员曾就读于清华大学姚班、北京大学智班、哈尔滨工业大学、斯坦福大学、卡内基梅隆大学、浙江大学等知名院校。RoboParty称,公司已建立起一个超过5,000名开发者的全球社区,并将于2026年10月公布RP1更多开源路线图细节,届时将进一步发布更多软件和硬件,并在今年第四季度晚些时候推进量产计划。
媒体联系:[email protected]
GitHub:https://github.com/Roboparty/roboto_origin
网站:https://roboparty.com/